TG-M90 स्वचालित EMAT दीवार मोटाई माप निरीक्षण क्रॉलर
संरचनात्मक विवरण
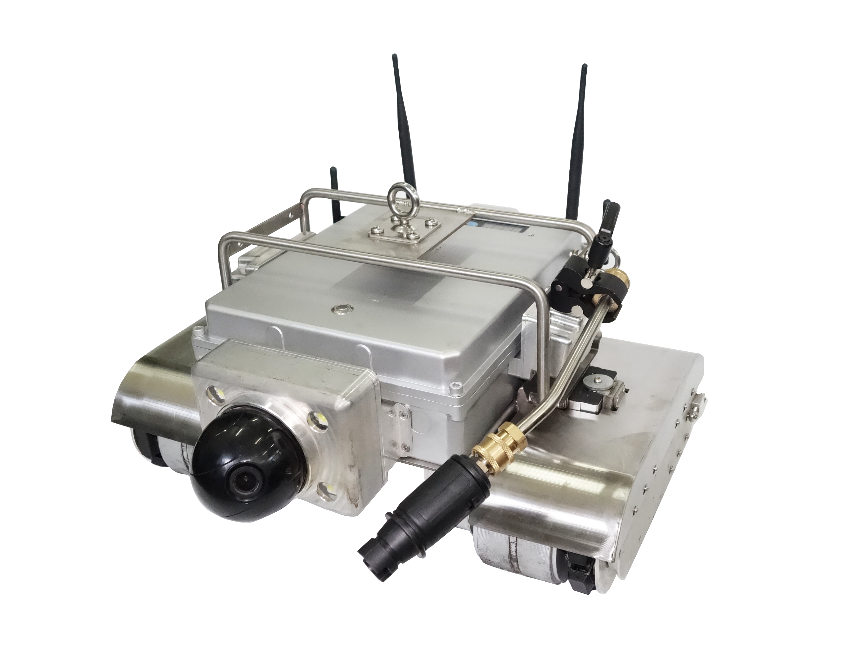
1.रोबोट शरीर संरचना

2नियंत्रण प्रणाली की संरचना
2.1 नियंत्रण बॉक्स
2.2 नियंत्रण प्रणाली
2.3 प्रबंधन प्रणाली सॉफ्टवेयर
बुद्धिमान निरीक्षण रोबोट प्रबंधन प्रणाली सॉफ्टवेयर टर्मिनल नियंत्रण प्रणाली में एकीकृत है, जो वास्तविक समय में छवि और मोटाई माप डेटा की निगरानी, रोबोट नियंत्रण,मार्ग नियोजन, और मोटाई माप डेटा और प्रक्षेपवक्र विवरण का निर्यात।
उपयोग के लिए निर्देश
3.1 स्थापना के निर्देश
①केबल कनेक्शनः
a) सबसे पहले, एक घुमावदार पहिया का उपयोग करके रोबोट शरीर के लिए नियंत्रण बॉक्स कनेक्ट करें;
(b) इसके बाद, नियंत्रण बॉक्स के चार्जिंग पोर्ट को बिजली की आपूर्ति से कनेक्ट करें;
(ग) नियंत्रण बॉक्स और रोबोट दोनों बैटरी से लैस हैं, जिनका उपयोग बिजली के स्रोत से जोड़कर या वायरलेस रूप से चार्ज करके किया जा सकता है।
②पोजिशनिंग डिवाइस की स्थापनाः
1) सबसे पहले, रोबोट के शरीर के शीर्ष पर एंटेना इंटरफ़ेस पर दो काले एन-प्रकार 2.4G UWB पोजिशनिंग एंटेना स्थापित करें;
2) इसके बाद, रोबोट के शरीर के दोनों ओर एंटेना इंटरफेस पर दो काले एसएमए इंटरफेस 2.4G वाईफ़ाई एंटेना स्थापित करें;
3) अंत में, परीक्षण के लिए जल-कूल्ड दीवार क्षेत्र के चार कोनों में से एक में आधार स्टेशन स्थापित किए गए।
③गिरने के रोधी की स्थापनाः
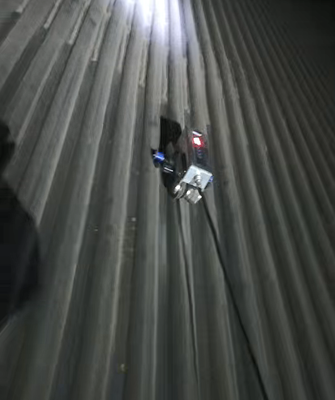
गिरने से रोकनेवाला उच्च लटकाया जाना चाहिए और कम इस्तेमाल किया जाना चाहिए. दो गिरने से रोकनेवाला पानी से ठंडा दीवार के दोनों ओर पाइप क्लैंप पर लटकाया जाता है,और गिरावट रोधी के दूसरे छोर रोबोट के ऊपर समर्थन से जुड़ा हुआ है.
उपयोग करने से पहले, कृपया सुनिश्चित करें कि गिरने रोधी सुरक्षित रूप से जुड़ा हुआ है और ठीक से काम कर रहा है, और 2-3 बार लॉक का परीक्षण करें (परीक्षण लॉक विधिः सामान्य गति पर सुरक्षा रस्सी खींचें,यह एक "क्लिक" ध्वनि बनाना चाहिए. सुरक्षा रस्सी को मजबूती से खींचें, यह लॉक होना चाहिए. जब आप इसे जारी करते हैं, सुरक्षा रस्सी स्वचालित रूप से वापस ले जाना चाहिए. यदि सुरक्षा रस्सी पूरी तरह से वापस नहीं लेती है, तो यह बंद हो जाएगा.सुरक्षा रस्सी का एक छोटा सा हिस्सा बाहर खींचें और फिर इसे छोड़ दें)यदि कोई असामान्यता पाई जाती है, तो इसका उपयोग तुरंत बंद कर दें।
2ऑपरेटिंग निर्देश
2.1 पावर-ऑन परीक्षण
①रोबोट सहायक प्रकाश स्विच रोबोट शरीर पर स्थित है. काम शुरू करने से पहले, प्रकाश स्विच चालू पहले.
②नियंत्रण बॉक्स के नीचे दाईं ओर स्थित " स्विच " बटन पर क्लिक करें। नियंत्रण बॉक्स पर तीन हरे रंग के संकेतक रोशनी, "Walk", "Manual", और "Power On" प्रकाश होगा,प्रारंभिक स्थिति और सामान्य चालू होने का संकेत.
3.2.2 चलने वाला रोबोट
①कीबोर्ड नियंत्रण
रोबोट स्टार्टअप पर मैन्युअल कंट्रोल मोड पर डिफ़ॉल्ट रूप से सेट हो जाता है। "वॉक" का चयन करने से तेज़ गति संभव होती है, जबकि "टेस्ट" का चयन करने से धीमी गति से गति संभव होती है। रोबोट को आगे बढ़ने के लिए नियंत्रित किया जा सकता है,पीछे की ओर, बारी, और नियंत्रण बॉक्स पर भौतिक दिशा कुंजी का उपयोग करना बंद करो.
②सॉफ्टवेयर नियंत्रण
ऑपरेशन इंटरफेस में प्रवेश करने के लिए प्रबंधन प्रणाली सॉफ़्टवेयर के होमपेज पर "रोबोट नियंत्रण" पर क्लिक करें।आप सॉफ्टवेयर के माध्यम से रोबोट को स्थानांतरित करने के लिए नियंत्रित कर सकते हैं और समन्वय प्रणाली में सिंक्रोनस रूप में रोबोट के आंदोलन की स्थिति प्रदर्शित.
2.3 मार्ग नियोजन
रोबोट के चलने के मार्ग को निर्धारित करने के लिए प्रबंधन प्रणाली सॉफ्टवेयर के होमपेज पर "पथ नियोजन" पर क्लिक करें। रोबोट फिर स्वचालित रूप से पूर्व निर्धारित मार्ग के साथ आगे बढ़ सकता है,और रोबोट के निर्देशांक पृष्ठ पर प्रदर्शित किया जाएगा.
2.4 दृश्य निरीक्षण
①विजुअल निरीक्षण प्रणाली मुख्य रूप से दो भागों से मिलकर बनती है। यह एक एकीकृत डिजाइन अपनाती है, जो विभिन्न दिशाओं से तीन पैनोरमिक दृश्यों और एक क्लोज-अप दृश्य के एक साथ आउटपुट को सक्षम करती है,पैनोरमिक लिंकिंग कार्यक्षमता का समर्थन करनाक्लोज-अप कैमरे का पैन-टिल्ड-ज़ूम (पीटीजेड) एक कंट्रोल बॉक्स के माध्यम से समायोजित और ज़ूम किया जाता है, जिससे निरीक्षण क्षेत्र छवि के केंद्र में स्थित होता है।अवरक्त प्रकाश का त्रिज्या 10 मीटर तक पहुंच सकता हैअधिकतम रिज़ॉल्यूशन और फ्रेम रेट 1920×1080@30fps तक पहुंच सकता है।
②मुख्य प्रणाली सॉफ्टवेयर वास्तविक समय में पर्यावरण चित्र और मोटाई माप डेटा प्रदर्शित कर सकता है।सॉफ्टवेयर इंटरफ़ेस पर पैन-झुकने नियंत्रण बटन पर क्लिक करके कैमरे के 360 ° रोटेशन और विद्युत फोकस नियंत्रित करता है, स्थानीय क्षेत्रों के विस्तारित अवलोकन की आवश्यकताओं को पूरा करता है। "विंडो विभाजन की संख्या" पर क्लिक करने से आप एक या अधिक कैमरों द्वारा कैप्चर की गई छवियों को प्रदर्शित करने के लिए चयन कर सकते हैं।
③रोबोट के शरीर पर स्थित प्रकाश स्विच जब चालू होता है, तो यह अंधेरे वातावरण में रोबोट के संचालन की स्थिति और मार्ग का अवलोकन करना आसान बनाता है।
④निरीक्षण के दौरान, आप दोषों की तस्वीरें और वीडियो लेने के लिए "कैप्चर इमेज" या "स्टार्ट रिकॉर्डिंग" पर क्लिक कर सकते हैं।मोटाई माप डेटा, और प्रक्षेपवक्र विवरण।
3.2.5 विद्युत चुम्बकीय अल्ट्रासोनिक मोटाई माप
①नियंत्रण बॉक्स पर "परीक्षण" बटन पर क्लिक करें, और रोबोट मोटाई माप मोड में प्रवेश करेगा।
②रोबोट शरीर एक अल्ट्रासोनिक मोटाई मापने मॉड्यूल से लैस है, जो युग्मन एजेंट की आवश्यकता नहीं है और कार्य टुकड़ा सतह को कोकिंग करने की अनुमति देता है,फ्लोटिंग जंग और 2 मिमी से कम की असमानता ; यह लगातार और तेजी से दीवार की मोटाई को माप सकता है और इसे नियंत्रण बॉक्स में स्थिर रूप से आउटपुट कर सकता है।
③निरीक्षण के दौरान, रोबोट के शरीर का मोटाई सेंसर विभिन्न विनिर्देशों के पानी से ठंडा दीवार ट्यूबों के अनुकूल हो सकता है,और विभिन्न व्यास के पानी से ठंडा दीवार ट्यूबों के निरंतर मोटाई माप का एहसास.
④मोटाई माप डेटा वास्तविक समय में नियंत्रण बॉक्स स्क्रीन पर प्रदर्शित किया जा सकता है, और मोटाई माप डेटा भी ऐतिहासिक डेटा क्वेरी का समर्थन करता है।
3.2.6 चिह्नित कार्य
जब कोई विसंगति का पता चलता है, तो दोष बिंदु को चिह्नित करने के लिए मार्किंग फ़ंक्शन का उपयोग करके पाइप की दीवार की सतह पर पेंट छिड़का जा सकता है, ताकि दोष बिंदु को जल्दी से पाया जा सके और मरम्मत की जा सके।
3.2.7 सटीक स्थिति निर्धारण प्रणाली
रोबोट चेसिस एक पाइप पहचान मॉड्यूल से सुसज्जित है. जब रोबोट की गति की दिशा सकारात्मक एक्स अक्ष दिशा में है, तो प्रत्येक पाइप के लिए गणना 1 से बढ़ जाती है;जब रोबोट की गति की दिशा नकारात्मक एक्स अक्ष दिशा में है, गणना प्रत्येक पाइप के लिए 1 से कम हो जाती है। यह गिनती मॉड्यूल मोटाई माप डेटा के प्रत्येक सेट के अनुरूप पाइप की स्थिति का पता लगा सकता है,मोटाई माप डेटा और आंदोलन प्रक्षेपवक्र की सटीक स्थिति प्राप्त करना.
3.2.8 उच्च दबाव वाले पानी की सफाई
रोबोट शरीर एक उच्च दबाव पानी की सफाई मॉड्यूल के साथ सुसज्जित है सर्पिल अनुभाग, सीधे अनुभाग, और पानी ठंडा दीवार के झुका हुआ राख हॉपर पर उच्च दबाव पानी की सफाई करने के लिए.दबाव 10 एमपीए तक पहुंच सकता है, जिसका उपयोग सतह की धूल और कोक को हटाने के लिए किया जाता है, जो बाद के निरीक्षण कार्यों की नींव रखता है।सफाई स्विच उच्च दबाव पानी पंप पर स्थित है.
उच्च दबाव वाली पानी की बंदूक और पानी की पाइप रोबोट के सामने दाईं ओर एक ब्रैकेट द्वारा तय की जाती है, और पानी की पाइप पानी के पंप से जुड़ी होती है। जब उच्च दबाव वाला पानी पंप चालू होता है,ट्यूब की दीवार की सतह को साफ करने के लिए पानी से ठंडा दीवार ट्यूब बैंक के साथ पानी बंदूक रोबोट के साथ चलता है.
3.3 दोष और समाधान
①विद्युत दोष
रोबोट में खराबी हो सकती है जैसे सर्किट बोर्ड क्षति, मोटर की विफलता और केबल टूटना। इन खराबी के कारण रोबोट खराब हो सकता है या गिर सकता है,जैसे कि रोबोट अनियंत्रित हो रहा है, नियंत्रण बॉक्स चालू होने पर प्रतिक्रिया नहीं देता है, नियंत्रण बॉक्स बिजली प्राप्त करने में विफल रहता है, कोई छवि संचरण नहीं, और मोटाई माप डेटा सामान्य रूप से वापस नहीं दिया जा रहा है।
समाधानः क्षतिग्रस्त भाग की जांच करें और उसे बदलें।
②गलत मोटाई माप डेटा
कारण: पानी से ठंडा दीवार से चुंबकीय पाउडर ने जांच को दूषित किया हो सकता है, जिससे मोटाई के माप गलत हो गए हैं।
समाधानः मोटाई गेज जांच को साफ करें. यदि समस्या बनी रहती है, तो जाँच करने के लिए कई परीक्षण करें कि क्या मोटाई गेज स्वयं दोषपूर्ण है.
③सॉफ़्टवेयर विफलता
सिस्टम सॉफ़्टवेयर में प्रोग्राम क्रैश, डेटा हानि, या सॉफ़्टवेयर अद्यतन विफलताएं हो सकती हैं, जिससे रोबोट खराब हो सकता है या नेटवर्क से कनेक्ट नहीं हो सकता है।
समाधानः सॉफ़्टवेयर को पुनः स्थापित करें, बैकअप डेटा को पुनर्स्थापित करें, और नेटवर्क कनेक्टिविटी की जाँच करें.
4. तकनीकी मापदंड और प्रदर्शन संकेतक
रोबोट शरीर
आयाम: 490mm*483mm*249mm
वजनः 27.5 किलोग्राम
अधिकतम भारः 40 किलोग्राम
बिजली की आपूर्तिः DC48V, 12Ah (AC220V)
कैमरा: 1920*1080
अधिकतम चलने की गतिः 5 मीटर/मिनट
मोटाई माप चलने की गतिः 2 मीटर/मिनट
स्थिति की सटीकताः ±2 सेमी
स्थान पर चालू कर सकते हैं
जलरोधक रेटिंगः IP65
झुकाव कोणः 120°
सफाई दबावः 10 एमपीए
मोटाई माप पैरामीटर
माप सीमाः 08🙏300 मिमी
मोटाई माप की सटीकताः 0.1 मिमी
5पैकिंग सूची
|
सीरियल नंबर
|
घटक का नाम
|
मात्रा
|
सीरियल नंबर
|
घटक का नाम
|
मात्रा
|
|
1
|
रोबोट शरीर
|
1 इकाई
|
10
|
उच्च दबाव वाली पानी की बंदूक, पानी की नली
|
1 सेट
|
|
2
|
नियंत्रण बॉक्स
|
1 इकाई
|
11
|
रोबोट
मुख्य पैकेजिंग बॉक्स
|
1
|
|
3
|
नियंत्रण बॉक्स
48 वी चार्जर
|
1
|
12
|
उच्च दबाव वाली पानी की बंदूक पैकेजिंग बॉक्स
|
1
|
|
4
|
ऑन्टोलॉजी
24 वी चार्जर
|
1
|
13
|
गिरने से रोकने वाला पैकेजिंग बॉक्स
|
1
|
|
5
|
2 मीटर की कनेक्टिंग केबल
|
1 आइटम
|
14
|
चूहा
|
1
|
|
6
|
कनेक्टिंग केबल + रील
|
1 सेट
|
15
|
स्थान बेस स्टेशन चार्जर
|
2
|
|
7
|
यूडब्ल्यूबी पोजिशनिंग बेस स्टेशन
|
4
|
16
|
उत्पाद पुस्तिका +
उत्पाद पैकेजिंग सूची
|
1 प्रति
|
|
8
|
गिरने वाला
|
दो सेट
|
17
|
उत्पाद प्रमाणपत्र
|
1 प्रति
|
|
9
|
उच्च दबाव वाले जल छिड़काव उपकरण
|
1 इकाई
|
18
|
उत्पाद वारंटी कार्ड
|
1 प्रति
|


 आपका संदेश 20-3,000 अक्षरों के बीच होना चाहिए!
 Hindi